
Kurze Antwort: Was ist bei einem Gelenkgehäuse aus Aluminium für Roboter am wichtigsten?
Das Gehäuse muss das Lagersystem, das Getriebe, den Motor, den Abtriebsflansch, den Drehgeber und die Dichtungen als eine tragende Baugruppe aufnehmen. Die wichtigsten Anforderungen sind selten pauschale Bearbeitungstoleranzen. Vielmehr sind es die Beziehungen zwischen Größe, Form, Ausrichtung und Rundlauf, die nach der Montage die Lagerpassung, die Ausrichtung des Getriebes, die Genauigkeit der Abtriebsachse, das Eingriffsverhalten der Zahnräder oder das Verhalten der Flexspline, die strukturelle Steifigkeit sowie die Sensorreferenz gewährleisten.
Erstellen Sie ein funktionales Bezugssystem um die Verbindungsachse und deren Befestigungsschnittstellen. Kontrollieren Sie koaxiale Bohrungen, Schultern und Flanschflächen innerhalb desselben Bezugssystems; berücksichtigen Sie dabei die Vorspannung der Befestigungselemente, Verformungen durch dünne Wandstärken, Beschichtungen und die Betriebstemperatur; und bearbeiten Sie die entsprechenden Merkmale mit so wenigen Bezugspunktwechseln wie möglich. Überprüfen Sie das Gehäuse in dem Zustand, der der fertigen Verbindung entspricht.
Aluminium trägt zur Gewichtsreduzierung bei und leitet die Wärme von Motor und Antrieb ab, doch thermische Gradienten können Passungen, Vorspannung und Achsenverhältnisse verändern. Legen Sie Wärmequellen, Arbeitszyklus, Kühlwege, äußere Belastungen und zulässige Temperaturen fest, bevor Sie sich für eine Legierung, Wandstärke, Toleranzen oder Oberflächenbeschaffenheit entscheiden. Validieren Sie den gesamten Aktuator, da ein nachgiebiges Gehäuse, Lager, Untersetzungsgetriebe oder eine Gelenkschnittstelle jeweils das Systemverhalten beeinflussen können.
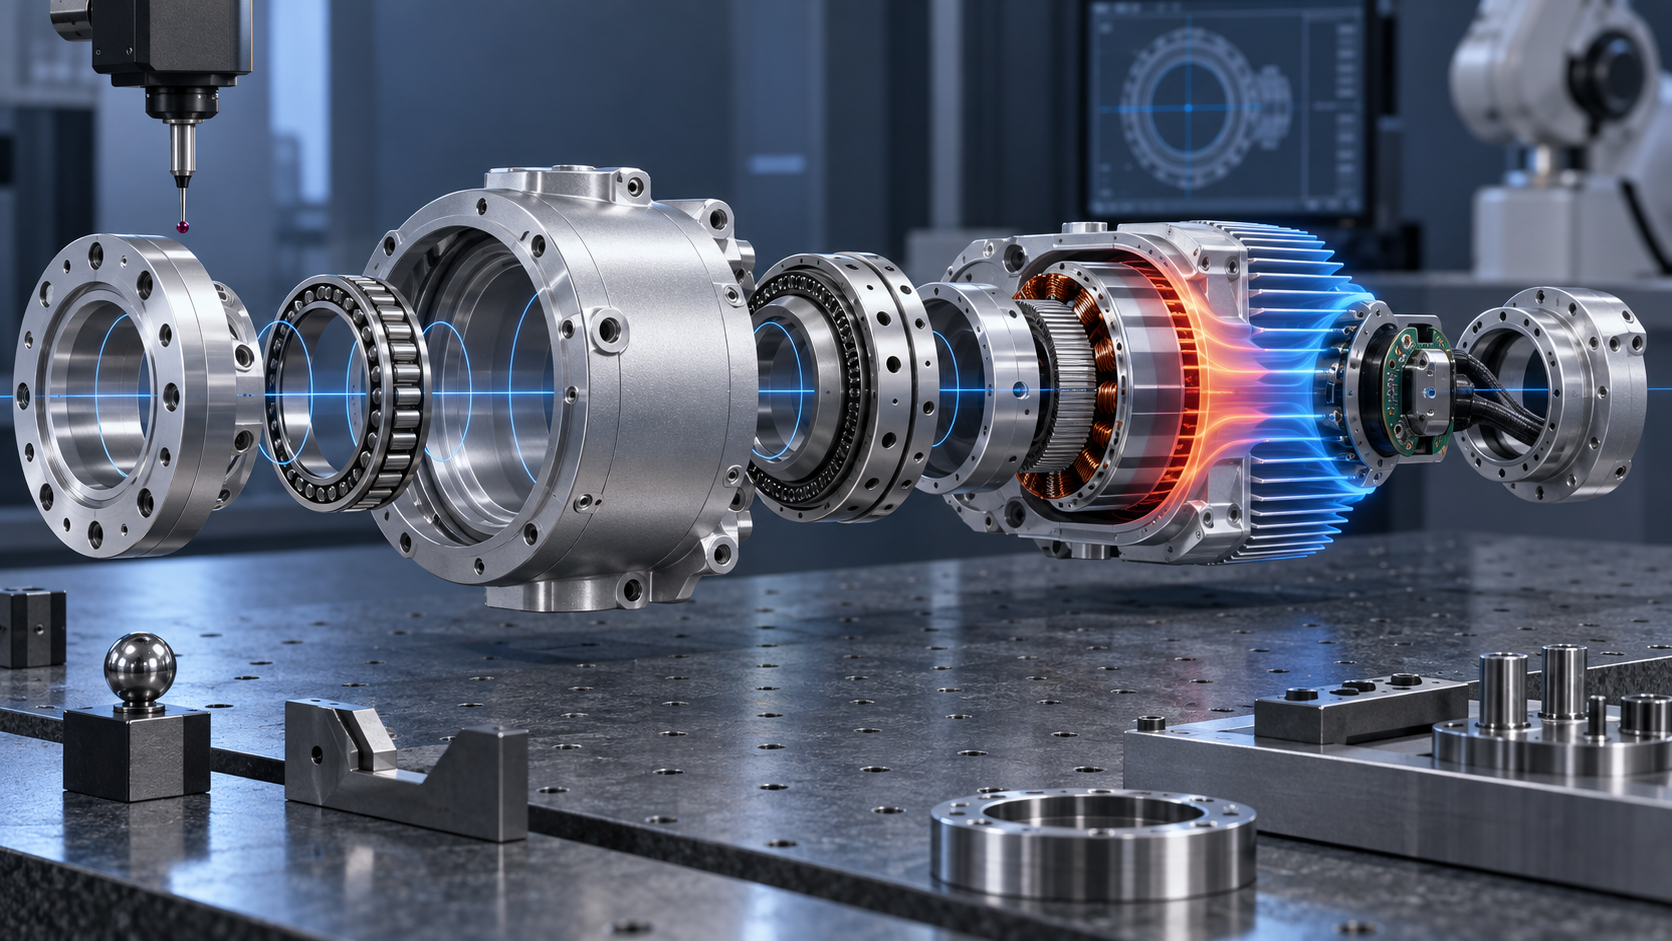
Beginnen Sie mit der Aktuatorarchitektur und dem Kraftfluss
Befolgen Sie diese Reihenfolge, bevor Sie eine allgemeine Bearbeitungstoleranz festlegen:
- Definieren Sie den Aktuator. Lager, Getriebe, Motor, Encoder, Bremsen, Dichtungen, Verbindungselemente, Lasten, Drehzahl, Einschaltdauer und Temperaturbereich erfassen.
- Zeichne die Funktionsachse ein. Stellen Sie dar, wie Bohrungen, Ansätze, Führungsstifte und Stirnflächen die Position jedes rotierenden und stationären Bauteils bestimmen.
- Das Fehlerbudget zuweisen. Verteilen Sie den zulässigen Rundlauf, die Ausrichtung, den Totweg und den Schnittstellenfehler auf das Gehäuse, die Deckel, die Lager, das Untersetzungsgetriebe und die Baugruppe.
- Planen Sie die Bearbeitung und die Prüfung gemeinsam. Wählen Sie Werkstoff, Konfigurationen, Bezugspunktübertragungen, Beschichtungszustand, Fixierung und Messverfahren aus.
- Überprüfen Sie die montierte Verbindung. Stellen Sie einen Zusammenhang zwischen den Gehäuseergebnissen und der Gelenksteifigkeit, der Temperatur, den Schwingungen, dem Drehmomentverhalten und der Leistung auf Roboterebene her.
Ein Robotergelenk kann aus einem rahmenlosen Motor, einem Dehnungswellen-, Zykloiden- oder Planetengetriebe, einem oder mehreren Lagern, einem Abtriebsflansch, einem Drehgeber, einer Bremse, einem Drehmomentsensor, Dichtungen und einer Kabelführung bestehen. Bei einigen Konstruktionen sind diese Elemente in einem zylindrischen Gehäuse integriert; bei anderen kommen ein Hauptgehäuse, ein Lagerträger, eine Motorhülse und separate Abdeckungen zum Einsatz.
Erfassen Sie die radiale Belastung, die axiale Belastung, das Kippmoment, die Drehmomentreaktion, die Stoßbelastung und die Not-Aus-Belastung von der Abtriebsseite bis zur Armkonstruktion. Erfassen Sie den Drehbereich und die Drehzahl, die Traglast, das Untersetzungsverhältnis, den Einschaltdauerfaktor, die erwartete Lebensdauer, die Einbaulage und die Betriebsstrategie. Ermitteln Sie, welche Komponente die Drehachse bildet und über welche Schnittstellen die Last übertragen wird.
Das Gehäuse sollte nicht allein auf der Grundlage der Nutzlast ausgelegt werden. Ein kurzes Gelenk, das ein großes Drehmoment aufnimmt, kann eine höhere Steifigkeit erfordern als ein Gelenk mit höherer Nutzlast und günstigem Lastpfad. Dynamische Beschleunigung, Steifigkeit des Untersetzungsgetriebes, Lageranordnung und Armgeometrie beeinflussen alle die Anforderungen.
Erstellen Sie eine Matrix der kritischen Merkmale, bevor Sie Toleranzen festlegen.
| Besonderheit | Funktion | Mögliche Steuerelemente für die Zeichnung | Überprüfung |
|---|---|---|---|
| Hauptlagersitz | Lokalisiert die Abtriebsachse und nimmt Gelenkbelastungen auf | Endabmessungen, Rundheit/Zylindrizität, Oberflächenstruktur und Schultergeometrie | Bohrungs-/Formmessung und repräsentative Lagerbaugruppe |
| Führungsstift für Reduzierstück | Zentriert das Reduziergetriebe relativ zur Lager- und Motorachse | Größe, Lage oder Rundlauf, Ausrichtung der Stirnfläche und Lage des Schraubenrasters | CMM oder Funktionslehren im Bezugssystem des Gehäuses |
| Motorstatorsitz | Lokalisiert den elektromagnetischen Luftspalt und leitet Wärme ab | Größe, Form, Achsenverhältnisse, Textur und Merkmale zur Retention | Bohrungs- und Formdaten sowie Montage- und thermische Überprüfung |
| Abtriebsflansch oder Lagerhalterung | Leitet Drehmoment und Moment auf das nächste Glied weiter | Passgenauigkeit des Führungsstifts, Rundlauf/Rechtwinkligkeit der Stirnfläche, Ebenheit und Lage der Bohrung | Datum-basierte Koordinatenmessmaschine und Messung des Rundlaufs an Baugruppen |
| Encoder-Sitz | Hält den Sensorabstand und die Winkelreferenz aufrecht | Achsenposition, Flächenausrichtung, axiale Lage und lokale Ebenheit | Maßprüfung und Einbau eines kalibrierten Drehgebers |
| Schnittstelle für Drehmomentsensor | Die Kraftübertragung erfolgt ohne ungewollte Belastung oder Schlupf | Ebenheit, Position von Führungsstift/Schraube, Oberflächenbeschaffenheit und Vorspannzustand | Prüfung der Schnittstelle und kalibrierte, zusammengesetzte Reaktion |
| Befestigungsfläche für die Verbindung | Verbindet den Aktuator mit dem Robotergelenk | Ebenheit, Führungsbohrung, Lochbild und Lage zur Drehachse | CMM plus repräsentative Messung von Fugenstapeln |
Ordnen Sie jedes Merkmal einer Fehlerart und einer Prüfmethode zu. Dadurch werden Anforderungen sichtbar, die die Funktion sichern, und es wird einfacher, Maßtoleranzen zu lockern, die keinen Einfluss auf den zusammengebauten Aktuator haben.
Bezugspunkte über die Baugruppenfunktion definieren
Ein gängiges Konzept sieht vor, dass die primäre Befestigungs- oder Reduzierfläche zur axialen Positionierung, eine funktionale Führungs- oder Lagerachse zur radialen Positionierung und eine Passbohrung oder ein Passfeder zur Fixierung der Drehung verwendet werden. Die richtige Reihenfolge hängt davon ab, wie die Verbindung montiert und belastet wird. Wählen Sie keine breite, bequeme Fläche, wenn diese den Arbeitsmechanismus nicht positioniert.
Zeigen Sie, wie sich Bezugsmaße über Abdeckungen, Lagerhalter und das Abtriebselement übertragen. Befinden sich zwei Lagersitze in unterschiedlichen Bauteilen, tragen Passungen, Passflächen, Passstifte, Schrauben und Dichtungslagen gemeinsam zur montierten Achse bei. Verteilen Sie den zulässigen Fugendurchgang auf diesen Baugruppenaufbau.
ASME Y14.5-2018 (R2024) legt die nordamerikanische Zeichnungssprache für GD&T fest. ISO 1101:2017 definiert die ISO-Symbolsprache für geometrische Toleranzen. Wählen Sie das maßgebliche System in der Zeichnung aus und wenden Sie es einheitlich an.
Koaxialität als kontrollierte Beziehung festlegen
“Der Begriff ”koaxial“ beschreibt die funktionale Anforderung, dass zwei oder mehr rotationsbezogene Merkmale eine gemeinsame Achse haben müssen. Aus der Zeichnung muss hervorgehen, wie diese Beziehung hergestellt wird, welcher Bezugspunkt gilt, welche Form und Größe der Toleranzbereich hat, in welchem Materialzustand sich das Werkstück gegebenenfalls befindet und wie die Abnahme gemessen wird.
Konzentrizität, Lage, Rundlauf oder Gesamtrundlauf sowie Zylindrizität sind nicht austauschbar. Eine Bohrung kann die Durchmesservorgaben erfüllen und dennoch konisch oder gelappt sein. Zwei Bohrungen können jeweils rund sein und dennoch versetzte oder geneigte Achsen aufweisen. Eine Flanschfläche kann flach sein und dennoch nicht rechtwinklig zur Lagerachse stehen. Größe, Form, Lage/Ausrichtung und das Verhalten der Drehfläche sind separat zu kontrollieren, sofern dies aus funktionalen Gründen erforderlich ist.
Vermeiden Sie es, für jede Bohrung denselben engen Wert festzulegen. Leiten Sie die Grenzwerte aus dem Lagerspiel und der Vorspannung, den Vorgaben des Getriebeherstellers, dem Encoder-Spalt, dem Dichtungsverhalten, der Drehmomentübertragung und dem zulässigen Ausgangsfehler ab. Geben Sie an, ob die Anforderung für ein freies Gehäuse, ein geklemmtes Gehäuse oder eine montierte Verbindung gilt.
Lagersitze als Bestandteil des Lagersystems auslegen
Die Auswahl des Lagersitzes hängt vom Lagertyp, der Toleranzklasse, der Belastungsrichtung, der Drehbelastung, der Vorspannung, der Verbindungssteifigkeit, dem Gehäusematerial, der Wandstärke, der Temperatur, der Einbauart und der Wartungsfreundlichkeit ab. Kreuzrollenlager, Schrägkugellager, Rillenkugellager und Dünnwandlager stellen unterschiedliche Anforderungen an die Schnittstelle.
Legen Sie die Passung gemeinsam mit dem Lagerlieferanten und dem Konstrukteur des Stellantriebs fest. Definieren Sie den Sitzdurchmesser, die Form, den Schulterkontakt, die Eckenentlastung, die Haltevorrichtungen und die Oberflächenbeschaffenheit. Eine scharfe Ecke kann die Lagerfase beeinträchtigen; eine raue oder beschädigte Schulter kann einen Ring zum Kippen bringen; ein übermäßiger Presssitz kann das Innenspiel verändern und einen dünnen Außenring verformen.
Aluminium und Lagerstahl reagieren unterschiedlich auf Temperatur. Bewerten Sie die Passung und die Vorspannung über den gesamten vorgegebenen Betriebsbereich hinweg, einschließlich lokaler Temperaturgradienten. Ein bei Raumtemperatur ermitteltes Prüfergebnis sagt nichts über den Betriebszustand des Lagers aus.
Die Schnittstellen des Untersetzungsgetriebes müssen mit der Abtriebsachse ausgerichtet bleiben
Bei einem Dehnungswellen-Untersetzungsgetriebe sind unter Umständen präzise Beziehungen zwischen den Schnittstellen von Kreisspline, Flexspline oder Wellengenerator erforderlich. Bei einem Zykloiden-Getriebe können Stifte, Scheiben, Exzenterlager und Abtriebselemente über einen anderen Stapel angeordnet sein. Bei Planetengetrieben kommen zusätzlich die Beziehungen zwischen Träger und Zahnradmitte hinzu. Verwenden Sie die vom Hersteller des ausgewählten Getriebes bereitgestellte, normgerechte Schnittstellenzeichnung anstelle einer allgemeinen Toleranztabelle für Robotergelenke.
Berücksichtigen Sie den Positionierstift, die Montagefläche, den Schraubenkreis und den Passstift bzw. die Ausrichtungshilfe im Bezugssystem des Verbindungsrahmens. Berücksichtigen Sie, wie sich die Vorspannung der Befestigungselemente auf den Flächenkontakt und die Gehäuseform auswirkt. Wenn das Reduzierstück als Kartusche montiert ist, legen Sie den Einführweg, das Spiel, die Halterung und den Ausbauweg fest.
Messen Sie die Geometrie des Gehäuses und überprüfen Sie anschließend das Verhalten des eingebauten Untersetzungsgetriebes/Ausgangs, da der Mechanismus zusätzlichen Rundlauf, Spiel oder Schwankungen in der Steifigkeit verursachen kann. Die Koaxialität des Gehäuses ist ein Einflussfaktor, stellt jedoch keine vollständige Kennzahl für die Leistung der Verbindung dar.
Positionieren Sie den Motor und den Encoder, ohne die Baugruppe übermäßig einzuschränken.
Ein rahmenloser Motorstator kann geklebt, geklemmt, geschrumpft oder durch eine Hülse gehalten werden. Der Rotor kann sich auf den Antriebseingang oder eine separate Welle beziehen. Legen Sie fest, welcher Durchmesser den Luftspalt bestimmt, wie die Drehmomentreaktion übertragen wird und wie die Wärme über die Schnittstelle zwischen Stator und Gehäuse abgeleitet wird.
Die Leistung des Encoders hängt vom radialen Spalt, vom axialen Spalt, von der Neigung, vom Rundlauf, vom Zustand der magnetischen oder optischen Zielmarken sowie von der Kalibrierung ab. Ordnen Sie die Positionierungsmerkmale in einer auf die Arbeitsachse bezogenen Bezugskette an, wobei Sie einen praktischen Zugang für die Montage und Justierung an den Stellen gewährleisten müssen, an denen das Sensorsystem dies erfordert.
Halten Sie Motorleitungen, Encoder-Kabel und Bremsverkabelung von Quetschstellen und rotierenden Schnittstellen fern. Kabeldurchführungen, Steckverbinderansätze und Zugentlastungen können dünne Gehäuseteile schwächen oder verformen; beziehen Sie diese in die statische und thermische Analyse mit ein.
ISO-Normen für Roboterschnittstellen im Rahmen ihres tatsächlichen Anwendungsbereichs anwenden
Die Norm ISO 9409-1:2004, die im Jahr 2023 bestätigt wurde, legt die Hauptabmessungen, die Bezeichnung und die Kennzeichnung für mechanische Schnittstellen mit kreisförmigen Platten fest, die für die Austauschbarkeit und Ausrichtung von Endeffektoren vorgesehen sind. Sie definiert weder eine interne Reduzierstück-, Lager- noch Motorschnittstelle, noch weist sie einer ausgewählten Platte eine Tragfähigkeit zu. Die NIST-Norm Workshop zur Bewertung der Genauigkeit und Leistung von Robotern unterstreicht die Notwendigkeit, eine messbare Systemleistung zu definieren, anstatt diese aus einer einzigen Schnittstelle abzuleiten.
Wenn das Gelenkgehäuse den Endflansch des Roboters umfasst, wenden Sie die Norm an, sofern dies in der Produktspezifikation vorgeschrieben ist, und wählen Sie die Schnittstelle entsprechend dem tatsächlichen Lastfall aus. Für die übrigen Teile des Gelenks verwenden Sie kontrollierte Bauteilzeichnungen und ein funktionales Bezugssystem.
Ein Gleichgewicht zwischen Masse, Steifigkeit und Bearbeitungsstabilität herstellen
Durch das Weglassen von Aluminium lassen sich die bewegliche Masse und der Bedarf an nachgeschalteten Stellantrieben reduzieren; die Durchbiegung der Verbindung hängt jedoch neben dem Material auch von der Geometrie und dem Lastpfad ab. Breite, nicht abgestützte Wände, tiefe Fenster und abrupte Querschnittsänderungen können die Steifigkeit der Lagerauflage verringern und lokale Spannungen verstärken.
Halten Sie Material im Bereich von Lagersitzen, Reduzierstücken, Befestigungsfüßen und Befestigungswegen zurück. Verwenden Sie Rippen und sanfte Übergänge, sofern dies durch die Analyse gestützt wird. Vermeiden Sie Aussparungen, die lange, biegsame Werkzeuge erfordern oder unzugängliche Grate in der Nähe von Lagern und Kabeln hinterlassen.
Dünne Wände können sich beim Schruppen, beim Lösen der Spannvorrichtung, bei der Wärmebehandlung, beim Schlichten und bei der Montage verschieben. Achten Sie auf einen ausgewogenen Materialabtrag, stabile Bezugspunkte und Spannvorrichtungen, die das Werkstück abstützen, ohne es in eine runde Form zu zwingen. Überprüfen Sie den in der Zeichnung angegebenen Zustand (frei oder fixiert).
BAOSONGs Ratgeber zu Bearbeitung tiefer Taschen und dünnwandiger Teile Und Kostengünstigere Konstruktion von CNC-Teilen die damit verbundenen Entscheidungen zur Herstellbarkeit erläutern.
Erstellen Sie ein vollständiges thermisches Modell der Verbindung
Wärme kann durch Kupfer- und Eisenverluste des Motors, Reibung im Untersetzungsgetriebe, Lager, Bremse, Antriebselektronik und nahegelegene Verbindungsstellen entstehen. Ordnen Sie jede Quelle über Kontaktflächen, Aluminiumwände, Abdeckungen und etwaige externe Kühlrippen der Umgebungsluft oder einem aktiven Kühlkreislauf zu. Berücksichtigen Sie dabei Wärmeleitmaterialien, Klebstoffe, Beschichtungen und den Anpressdruck.
Der Arbeitszyklus ist wichtiger als ein einzelner Drehmomentwert. Wiederholte Beschleunigungen und Halte-Drehmomente können zu unterschiedlichen Temperaturverläufen führen. Modellieren Sie den vorgegebenen Bewegungszyklus, die Umgebungsbedingungen, die Wärmeübertragung auf benachbarte Bauteile und den eingeschränkten Luftstrom. Bringen Sie Messgeräte an der Stator-Schnittstelle, im Lagerbereich, an der Getriebehalterung, im Encoderbereich und an für den Benutzer zugänglichen Oberflächen an.
Aluminium leitet Wärme effektiv weiter, wenn ein durchgehender Wärmepfad vorliegt; eine dünne Wand, eine isolierte Verbindung, ein schlechter Kontakt oder eine dekorative Abdeckung können jedoch den Wärmewiderstand erheblich erhöhen. Vergleichen Sie das Modell mit den gemessenen Temperaturen und passen Sie die Randbedingungen an, bevor Sie es für Varianten verwenden.
Berücksichtigung der thermischen Ausdehnung bei Fits und Achsenbeziehungen
Ein gleichmäßiger Temperaturanstieg führt zu Maßänderungen; ein Temperaturgradient kann zudem eine Trennfläche verbiegen oder neigen. Bewerten Sie Lagerpassungen, Vorspannung, Ausrichtung von Untersetzungsgetrieben, Encoder-Spalt und Dichtungskompression während des Anlaufs, im stationären Betrieb, bei der Kühlung sowie unter extremen Umgebungsbedingungen.
Berücksichtigen Sie bei der Analyse die Materialausdehnung, Bauteil-Toleranzen, die Vorspannung der Baugruppe sowie thermische Kontakteffekte separat. Vermeiden Sie es, einen einzigen Katalogkoeffizienten als Nachweis für das Ergebnis der Baugruppe heranzuziehen. Der Legierungszustand, Stahleinsätze, Lager, Klebstoffe und montierte Verbindungselemente können die Ausdehnung einschränken.
Legen Sie die Referenztemperatur für die Maßprüfung sowie gegebenenfalls eine Stabilisierungszeit fest. Bei temperaturempfindlichen Messungen sind die Temperaturen des Werkstücks, des Vergleichsmessstücks und der Maschine zu erfassen. Die Ausführungen des NIST zu Unsicherheitsbudgets in der Dimensionsmesstechnik nennt thermische Ausdehnung, elastische Verformung, die Geometrie des Messgeräts und Artefakte als relevante Einflussfaktoren.
Wählen Sie die Aluminiumlegierung entsprechend dem Verarbeitungsprozess und dem Betriebszustand aus.
Bei der Auswahl der Legierung müssen Steifigkeits-Masse-Verhältnis, Geometrie, Festigkeit, Ermüdungsverhalten, Bearbeitbarkeit, Restspannungen, Korrosionsbeständigkeit, thermische Anforderungen, Oberflächenbeschaffenheit und Verfügbarkeit des Materials gegeneinander abgewogen werden. Eine hochfeste Legierung erhöht den Elastizitätsmodul nicht in einem Maße, das eine Änderung der Konstruktion erforderlich machen würde, und eine hohe Nennleitfähigkeit gleicht eine schlechte Grenzfläche nicht aus.
Bei bearbeiteten Rohlingen oder Blechen kann spannungsentlastetes Material die Stabilität von Gehäusen mit zahlreichen Aussparungen verbessern. Bei Strangpressprofilen lassen sich Kühlrippen und Befestigungsvorrichtungen mit konstantem Querschnitt integrieren. Bei Gussteilen können Rippen, Kabelansätze und Abdeckungen in Serienfertigung integriert werden, erfordern jedoch eine Überprüfung hinsichtlich Bearbeitungszugabe, Entformungsschräge, Porosität und Dichtheit.
Nutzen Sie BAOSONGs Leitfaden zur Auswahl von Aluminiumlegierungen Und Vergleich zwischen 6061 und 6063 als Ausgangspunkte und überprüfen Sie anschließend den genauen Materialzustand der Verbindung.
Wählen Sie den Fertigungsweg aus, bevor Sie die einzelnen Merkmale detailliert beschreiben.
| Route | Typische Passform | Vorteile | Prüfungsschwerpunkte |
|---|---|---|---|
| CNC-Bearbeitung von Rohlingen | Prototypen, Kleinserien, sich weiterentwickelnde Benutzeroberflächen | Schnelle Überprüfung, leicht zugängliche Materialdaten und präzise lokale Merkmale | Materialabtrag, tiefe Werkzeuge, Verformung und Zykluszeit |
| Extrusion plus CNC | Zylindrische oder prismatische Gehäuse mit konstantem Querschnitt | Integrierte Rippen/Lamellen und geringerer Materialabtrag | Die Investition, Profiltoleranz, Geradheit und Endbearbeitung |
| Druckguss plus CNC | Integrierte Geometrie bei konstanter Lautstärke | Rippen, Vorsprünge, Kabelführungen und dünne Wände in einem Körper | Werkzeuge, Formschräge, Porosität, Legierungseigenschaften und Bezugspunktstrategie |
| Fertigbaugruppe | Große Verbindungen oder modulare Strukturen mit geringem Volumen | Flexible Architektur und unterschiedliche Querschnittsgrößen | Verbindungssteifigkeit, Schweißverformung, Befestigungsmittelstapel und Ausrichtung |
Vergleichen Sie das gesamte zugelassene Bauteil, einschließlich Werkzeuge, Vorrichtungen, Bearbeitung, Endbearbeitung, Prüfung, Montage und Risiken durch Konstruktionsänderungen. Der Vergleich von BAOSONG zu Extrusion, CNC-Bearbeitung und Druckguss bietet einen umfassenderen Rahmen für die Routenauswahl.
Planen Sie die Anordnungen um die Verbindungsachse herum
Das Gehäuse grob bearbeiten, dabei an kritischen Bohrungen und Flächen Material zurücklassen, das Teil bei Bedarf stabilisieren lassen und die entsprechenden Achsenmerkmale erst gegen Ende des Bearbeitungsablaufs fertigbearbeiten. Die Bearbeitung von Lager-, Getriebe- und Motorschnittstellen in einer kontrollierten Ausrichtung kann die Bezugspunktübertragung reduzieren, doch ist eine einzige Aufspannung nicht automatisch die beste Lösung, wenn die Werkzeugreichweite oder die Spannvorrichtung die Geometrie beeinträchtigen.
Bei gegenüberliegenden Bohrungen sollten Sie Linearbbohren, Präzisionsdrehen, kontrolliertes Umdrehen des Werkstücks oder mehrachsigen Zugang in Betracht ziehen. Legen Sie fest, wie durch die zweite Ausrichtung die Funktionsachse wiederhergestellt wird. Nutzen Sie die Messung während des Fertigungsprozesses, um Abweichungen bei der Einrichtung zu erkennen, und führen Sie gleichzeitig eine unabhängige Endmessung zur Freigabe der Merkmale durch.
Mehrachsige Bearbeitung von Aluminium kann Flächen und abgewinkelte Kabelelemente zusammenführen. Das tatsächliche Ergebnis hängt jedoch weiterhin von der Maschinenkalibrierung, der Rotationsgeometrie, der Werkzeugausladung, der Werkstückspannung, der Temperatur und der Prüfstrategie ab.
Oberflächenstruktur, Kanten und Endbearbeitung der Bedienelemente
Lagersitze, Dichtflächen, verklebte Statorflächen, Wärmeleitflächen und Zierabdeckungen stellen unterschiedliche Anforderungen an die Oberflächenbeschaffenheit. Geben Sie den Texturparameter, den Grenzwert, die Auswertungsrichtung und den Endprozess an, sofern dies für die Funktion erforderlich ist. Trennen Sie Kriterien hinsichtlich Kratzern und Optik von der Rauheit.
Entgraten Sie Ölkanäle, Kabelöffnungen und innere Vertiefungen, ohne dabei die Positionierungskanten abzurunden. Definieren Sie Kantenabrundungen um Dichtungen und Lagereinsetzwege herum. Verhindern Sie, dass lose Späne oder abrasive Rückstände in Sacklöchern zurückbleiben.
Eloxieren und andere Oberflächenbehandlungen können sich auf Maße, elektrische Kontakte, thermische Schnittstellen und das Erscheinungsbild auswirken. Geben Sie an, ob Grenzwerte vor oder nach der Oberflächenbehandlung gelten; kennzeichnen Sie abgedeckte Lagersitze, Erdungspunkte, verklebte Bereiche, Gewinde und Dichtungsflächen; und bringen Sie Markierungen in den zugelassenen Bereichen an. Siehe BAOSONGs Oberflächenbehandlung von Aluminium Und eloxiertes Aluminium Ressourcen.
Ordne jedes kritische Merkmal einer Messung zu
| Merkmal | Mögliche Vorgehensweise | Notwendige Bedingung | Was dies allein nicht beweist |
|---|---|---|---|
| Lagerbohrungsgröße | Luftmessgerät, Bohrungsmessgerät, Koordinatenmessgerät oder kalibrierter Prüfkörper | Axiale Zonen, Temperatur und freier/festgeklemmter Zustand | Fertiges Formteil oder montierte Abtriebsachse |
| Rundheit/Zylindrizität | Formularvorlage oder qualifizierte CMM-Strategie | Unterstützung, Filterung, Punktdichte und Auswertungsregel | Thermische Verformung oder Verformung durch Vorspannung |
| Beziehung zwischen koaxialen Merkmalen | Koordinatenmessmaschine, Präzisionsdorn oder Funktionsvorrichtung | Datumsrealisierung und endgültiger Fertigstellungszustand | Genauigkeit des Untersetzungsgetriebes |
| Flanschfläche und Führungsbohrung | Koordinatenmessgerät, Messuhr, Messplatte oder optisches Verfahren | Vorgeschriebenes Drehmoment/Vorgeschriebene Befestigung und Temperatur | Vollständige Link-Durchbiegung unter Last |
| Oberflächenstruktur | Taststift oder geeignetes optisches Verfahren | Parameter, Grenzfrequenz/Filter, Richtung und Ort | Kosmetische Kratzer oder vereinzelte Beschädigungen |
| Verhalten von Fugenverbindungen | Encoder, Drehmoment-/Lastvorrichtung, Wärme- und Bewegungstest | Festgelegte Nutzlast, Geschwindigkeit, Betriebsdauer und Temperatur | Jede einzelne Komponenteneigenschaft |
Das NIST erläutert in seinem Artikel zum Thema, dass jede Dimensionsmessung eine Schätzung mit einer Unsicherheit ist. Unsicherheit und Dimensionskalibrierungen. Verwenden Sie kalibrierte Messgeräte, eine geeignete Auflösung, festgelegte Befestigungsvorrichtungen und eine für die Abnahmeentscheidung angemessene Messunsicherheit.
Leistung auf Gelenk- und Roboterebene validieren
Bei der Bauteilprüfung wird die Gehäusedimensionierung überprüft. Die montierte Verbindung muss zudem hinsichtlich Rundlauf, Spiel, Steifigkeit, Drehmomentverhalten, Temperatur, Schwingungen, Geräuschentwicklung, Dichtheit, Kabelverhalten und Lebensdauer unter den im Projekt vorgesehenen Betriebsbedingungen bewertet werden.
Die Norm ISO 9283:1998 definiert Leistungskriterien und zugehörige Prüfverfahren für die Steuerung von Industrierobotern innerhalb ihres Anwendungsbereichs. Die Positionsgenauigkeit und Wiederholgenauigkeit auf Roboterebene sind Systemergebnisse; ein CMM-Prüfbericht für das Gehäuse allein kann diese nicht nachweisen. Die Übersicht des NIST über Bewertung und Vergleich von Industrierobotern erläutert zudem die Rolle einheitlicher Messgrößen und Prüfverfahren bei der Charakterisierung der Gesamtfähigkeiten.
Verfolgen Sie Fehler auf Roboterebene zurück bis hin zur Gelenkkalibrierung, dem Encoder, dem Untersetzungsgetriebe, den Lagern, dem Gehäuse, der Steifigkeit der Verbindungselemente und dem Steuerungsverhalten. Speichern Sie Serien- und Prüfdaten, damit Konstruktions- und Prozessänderungen anhand der validierten Konfiguration bewertet werden können.
Verwenden Sie diesen Arbeitsablauf für das Gehäuse von Robotergelenken
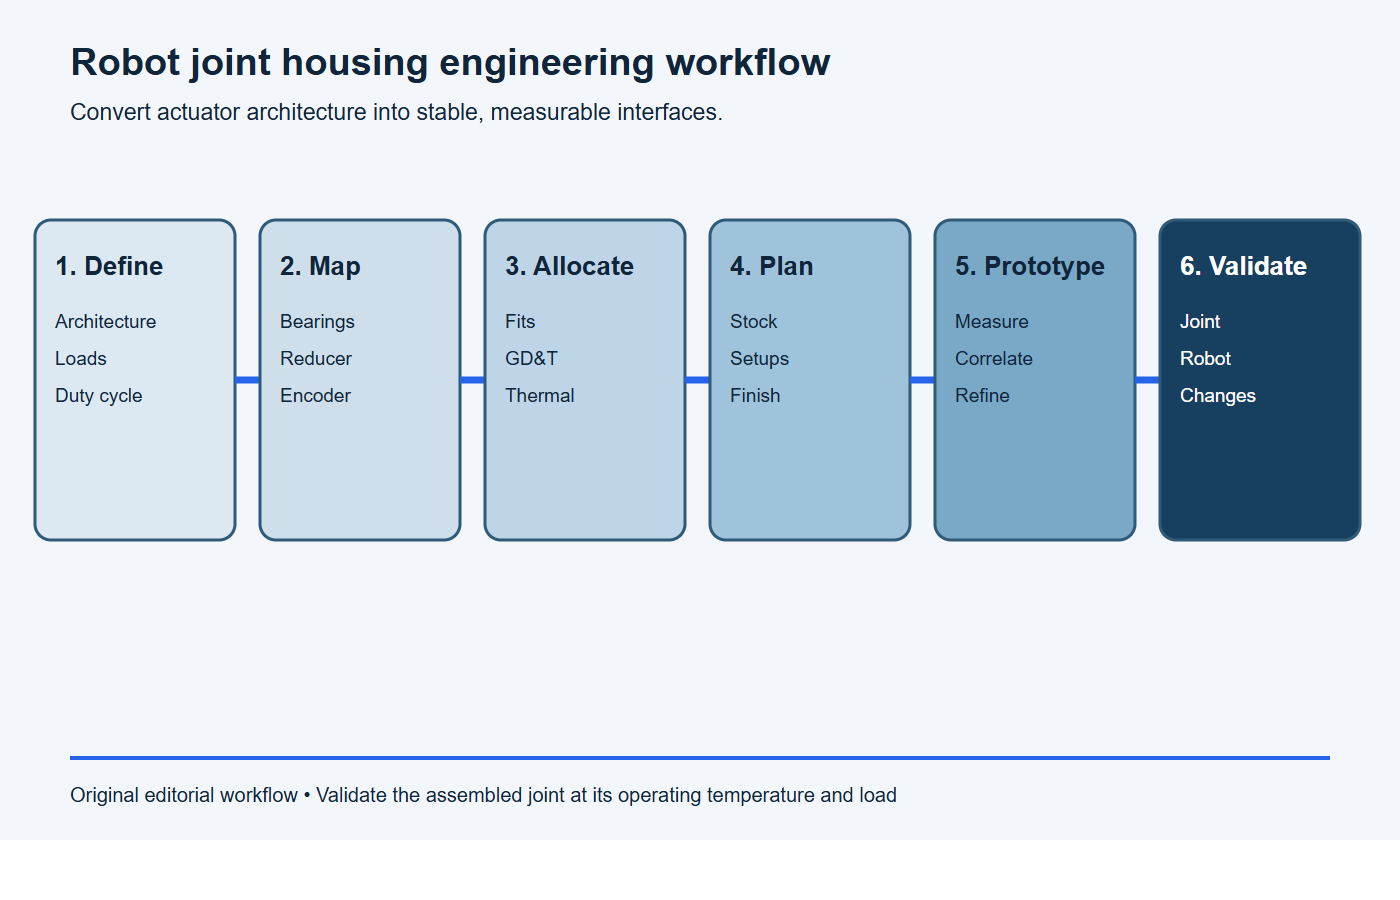
- Definition: Antriebsarchitektur, Lasten, Einschaltdauer, Umgebungsbedingungen und Leistungsziele.
- Karte: Beziehungen zwischen Lagern, Untersetzungsgetrieben, Motoren, Drehgebern, Sensoren und Verbindungselementen.
- Zuweisen: Passungen, geometrische Steuerelemente, Steifigkeit, Wärmepfade und Verifizierungsmethoden.
- Plan: Rohteilform, Bearbeitungsvorrichtungen, Endbearbeitung, Montage und Prüfzustand.
- Prototyp: dimensionale, strukturelle und thermische Modelle mit repräsentativer Hardware abgleichen.
- Überprüfen: die montierte Verbindung und den Roboter testen und anschließend die Änderungen in der Produktion steuern.
Was sollte eine Angebotsanfrage enthalten?
Fügen Sie diesen Umfang in die Angebotsanfrage ein und fügen Sie die Zeichnung des kontrollierten Gehäuses, das CAD-Modell, die Schnittstellenzeichnungen und das Fehlerbudget für die Baugruppe als Anhang bei.
Umfang der Angebotsanfrage: Bitte unterbreiten Sie ein Angebot für [Teilenummer und Revision des Robotergelenkgehäuses] für [Prototypenmenge] und [Jahresvolumen]. Das Gehäuse dient zur Aufnahme von [Lager, Untersetzungsgetriebe, Motor, Encoder und Verbindungsschnittstellen] und wird unter [Belastungen, Drehzahl, Einschaltdauer und Temperaturbereich] betrieben. Geben Sie die vorgeschlagene Lagerform, die Aluminiumlegierung und den Härtegrad, die Bearbeitungskonfiguration, die Oberflächenbeschaffenheit, die Werkzeuge, den Stückpreis, die Lieferzeit und die Kapazität an. Geben Sie jede gewünschte Abweichung an.
Erforderliche Nachweise: Stellen Sie die Rückverfolgbarkeit von Materialien, Erstmusterprüfungen, Daten zu Bohrungsdurchmesser und -form, auf Bezugspunkte bezogene Rundlauf- oder Positionsergebnisse, Aufzeichnungen zur Oberflächenstruktur und Endbearbeitung, Messunsicherheiten für kritische Merkmale, Verpackungskontrollen und Auslöser für Änderungsmeldungen bereit. Ermitteln Sie Prüfungen auf Baugruppen- und Roboterebene, die nicht zum Lieferumfang des Gehäuses gehören.
- Abgestimmtes 3D-Modell und kontrollierte 2D-Zeichnung
- Gemeinsame Architektur- und kontrollierte Komponenten-Schnittstellenzeichnungen
- Funktionsbezugspunkte, Lageranordnung und Getriebetyp
- Belastungen, Drehzahl, Einschaltdauer, Lebensdauer und Temperaturbereich
- Legierung, Härtegrad, Standardausführung und zugelassene Ersatzmaterialien
- Anpassungen an den Endzustand, GD&T, Textur, Oberflächenbeschaffenheit und Maskierung
- Freie, eingeschränkte und montierte Prüfbedingungen
- Prototyp, Markteinführung und Jahresmengen mit Varianten
- Vorgeschriebene Berichte, Rückverfolgbarkeit, Sauberkeit und Verpackung
- Validierungsplan auf Ebene der Schnittstellen und Regeln zur Änderungskontrolle
Stoppbedingungen: Das Gelenkgehäuse ist noch nicht bereit zur Freigabe
Halten Sie die Werkzeugfertigung oder die Produktionsfreigabe an, falls einer der folgenden Punkte noch nicht geklärt ist.
- die Schnittstellen für Lager, Getriebe, Motor oder Encoder stammen aus unterschiedlichen Versionen;
- Angaben zu Last, Drehzahl, Einschaltdauer, Lebensdauer oder Betriebstemperatur fehlen;
- Das Bezugssystem bildet die Achsen der zusammengebauten Gelenke und die Schnittstellen der Verbindungselemente nicht ab;
- das Budget für die Ausrichtungs- oder Rundlaufabweichungen wurde noch nicht auf die einzelnen Komponenten aufgeteilt;
- Der Bohrungsdurchmesser wird ohne Angabe der erforderlichen Form, der Oberflächenbeschaffenheit oder des endgültigen Beschichtungszustands angegeben;
- Verformungen bei dünnwandigen Bauteilen, das Festklemmen und die Übertragung von Bezugspunkten sind im Prozessplan nicht berücksichtigt;
- Die Prüfmethode kann für kritische Kontrollpunkte keine angemessene Unsicherheit nachweisen;
- Ein Gehäuseprotokoll wird ohne Systemtests als Nachweis für die Genauigkeit der gemeinsamen oder der Roboter-Ausführung herangezogen.
Teilen Sie uns die Anforderungen an die Passfläche mit, bevor Sie alle Bearbeitungsdetails festlegen. BAOSONG kann Aluminium-Verbindungsgehäuse hinsichtlich Materialauswahl, Bezugspunktstrategie, Werkzeugzugang, Verformungsrisiko sowie Endbearbeitungs- und Prüfplanung anhand der bereitgestellten Produktdefinition prüfen. Nutzen Sie die Kontaktseite um eine technische Überprüfung zu beantragen.
Häufig gestellte Fragen
Welche Toleranz sollte bei einem Robotergelenkgehäuse angewendet werden?
Es gibt keinen allgemeingültigen Wert. Leiten Sie jeden Grenzwert aus der Passung der Lager, den Schnittstellen von Untersetzungsgetriebe und Drehgeber, der Belastung, der Steifigkeit, der Temperatur und der Leistung im eingebauten Zustand ab. Wenden Sie strenge Kontrollen nur auf Eigenschaften an, die diese Funktionen schützen.
Ist Koaxialität dasselbe wie Rundlaufabweichung?
Nein. Die Koaxialität ist eine funktionale Beschreibung, während Positions- und Rundlaufvorgaben bestimmte Toleranzbereiche und Bezugspunkte bezeichnen. Wählen Sie die Zeichnungsvorgabe, die die Funktion wiedergibt und zuverlässig gemessen werden kann.
Garantiert die fünfachsige Bearbeitung eine bessere Koaxialität?
Nein. Es kann zwar die Anzahl der Datenübertragungen reduzieren, doch das Ergebnis wird nach wie vor von der Maschinenkalibrierung, dem Drehfehler, der Werkzeugreichweite, der Spannvorrichtung, den thermischen Bedingungen und der Prüfung bestimmt. Einige gegenüberliegende Bohrungen lassen sich besser durch Drehen oder Linearbohren bearbeiten.
Welche Aluminiumlegierung eignet sich am besten für das Gehäuse eines Robotergelenks?
Die Wahl hängt von der Bearbeitungsroute, der Festigkeit, der Ermüdungsbeständigkeit, der Bearbeitungsstabilität, der Korrosionsbeständigkeit, der Oberflächenbeschaffenheit, dem Wärmefluss und der Verfügbarkeit ab. Die Geometrie trägt in der Regel stärker zur Steifigkeit bei als der Wechsel zwischen gängigen Aluminiumlegierungen.
Sollten Lagerbohrungen eloxiert werden?
Nur wenn die Spezifikationen für Lager, Passung und Oberflächenbehandlung dies zulassen. Durch das Eloxieren verändert sich die Grenzfläche, was sich auf Maße, Oberflächenbeschaffenheit und Montage auswirken kann. Bei vielen Konstruktionen werden kritische Passflächen abgedeckt oder nachbearbeitet, doch die richtige Vorgehensweise hängt vom jeweiligen Projekt ab.
Kann ein Hausinspektionsbericht die Wiederholgenauigkeit eines Roboters belegen?
Nein. Damit werden nur die Eigenschaften ausgewählter Komponenten nachgewiesen. Die Wiederholgenauigkeit eines Roboters hängt auch von Lagern, Getriebe, Encoder, Gelenken, Montage, Kalibrierung, Steuerung, Nutzlast und Temperatur ab und erfordert Tests auf Systemebene.
Empfohlene Downloads für die Konstruktion von CNC-Bearbeitungen
Nutzen Sie diese BAOSONG-Referenzen, um den Werkzeugzugang, die Geometrie der Merkmale, die praxistauglichen Toleranzen und die CNC-Prozessplanung vor der Freigabe zu verbessern.
- Leitfaden zur CNC-Bearbeitung von Aluminium (PDF)
- Leitfaden zum CNC-Fräsen: Taschen, Wände, Ecken und Werkzeugzugang (PDF)
- Leitfaden zur CNC-Drehbearbeitung: Durchmesser, Gewinde und konzentrische Merkmale (PDF)
- Leitfaden zu Toleranzen bei der CNC-Bearbeitung (Übersichtsblatt)
- Checkliste für die Konstruktion von Aluminiumteilen (bearbeitbare Excel-Datei)
Benötigen Sie Hilfe bei der Überprüfung eines bearbeiteten Teils oder einer Merkmalsgruppe? Kontaktieren Sie BAOSONG Precision.
