
Kurze Antwort: Wie sollten Aluminiumkomponenten für Roboter-Endeffektoren hergestellt werden?
Beginnen Sie mit der Aufgabe des Endeffektors, der Roboterschnittstelle, der Nutzlast, dem Schwerpunkt, der Beschleunigung, den Greif- oder Prozesslasten, den Versorgungsleitungen, der Umgebung und den Sicherheitsfunktionen. Unterteilen Sie die Baugruppe in funktionale Komponenten wie die Adapterplatte, den Tragrahmen, den Greiferkörper, die Finger, den Vakuumverteiler, die Sensorhalterungen und die Schutzvorrichtungen. Legen Sie für jede Komponente einen Fertigungsablauf und Toleranzen fest, die auf ihrem Lastpfad und ihren Schnittstellen basieren.
Die CNC-Bearbeitung ist in der Regel die flexibelste Methode für Prototypen und Präzisionsschnittstellen. Durch Strangpressen lässt sich der Materialabtrag bei Schienen und sich wiederholenden Rahmenabschnitten reduzieren. Beim Druckguss können Versteifungsrippen, Öffnungen und Vorsprünge integriert werden, sofern das Produktionsvolumen die Herstellung der Werkzeuge rechtfertigt. Die Blechbearbeitung eignet sich für Schutzvorrichtungen und große Abdeckungen. Hybride Roboter-Ende-of-Arm-Werkzeuge kombinieren häufig alle vier Verfahren.
Prüfen Sie den Roboterflansch, die Führungsfläche, die Bezugskette für den Werkzeugmittelpunkt, die Positionen der Spannbacken oder Spannschalen, die Passbohrungen, die pneumatischen Dichtflächen und die Sensorbezüge in ihrem endgültigen Fertigungszustand. Minimieren Sie die bewegliche Masse, ohne die Steifigkeit zu beeinträchtigen, schützen Sie Kabel und Schläuche und validieren Sie das montierte Werkzeug unter repräsentativen Belastungs-, Bewegungs-, Energieverlust- und Betriebsbedingungen.
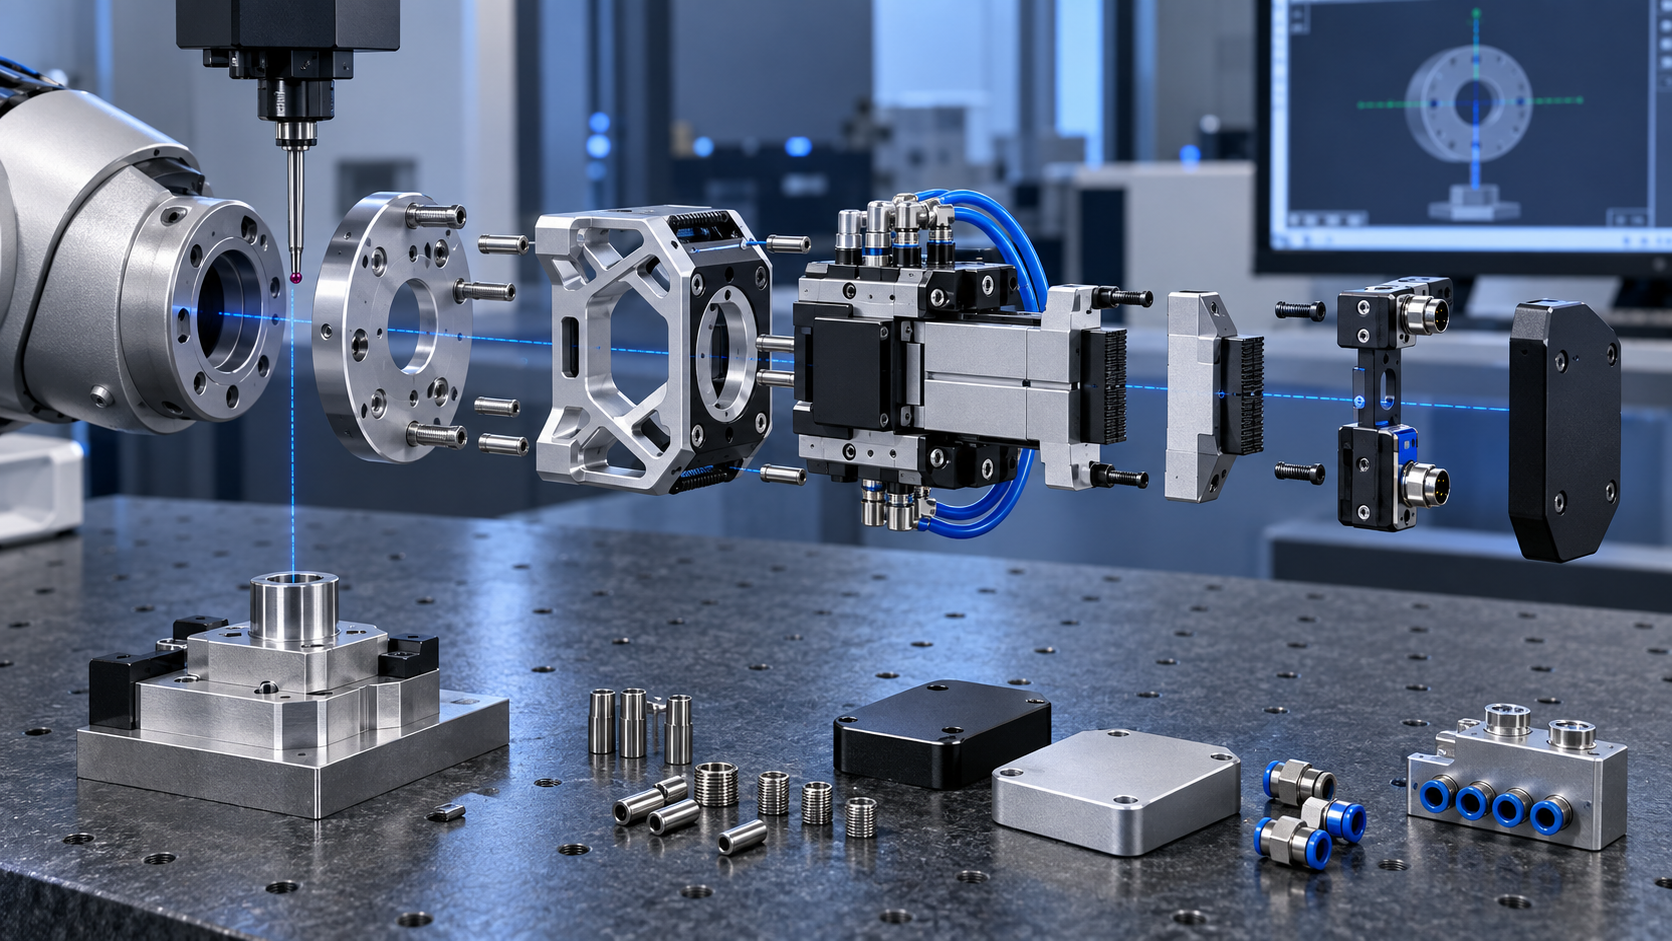
Legen Sie die Endeffektorfunktion fest, bevor Sie einen Prozess auswählen.
Befolgen Sie diese Reihenfolge, bevor Sie sich für ein Schmiedestück, ein Strangpressprofil oder ein Gussteil entscheiden:
- Definieren Sie die Aufgabe. Erfassen Sie den Werkstückbereich, den Roboter, den Werkzeugwechsler, die Prozesskräfte, die Traglast, die Beschleunigung, die Versorgungsmedien, die Umgebungsbedingungen und vorhersehbare Störungen.
- Die Baugruppe partitionieren. Weisen Sie dem Adapter, dem Rahmen, dem Greiferkörper, den Fingern, den Verteilerblöcken, den Sensoren und den Schutzvorrichtungen eindeutige Funktionen und Schnittstellen zu.
- Beziehen Sie die Messkette auf das Bezugssystem und laden Sie die Messketten. Führen Sie den Werkzeugmittelpunkt, die Kontaktkräfte, die Masse, den Schwerpunkt und die Trägheitsmomente bis zum Roboterflansch zurück.
- Wählen Sie jeden Prozess aus. Passen Sie die CNC-Bearbeitung, das Strangpressen, den Guss oder die Blechbearbeitung an Geometrie, Änderungsstände, Stückzahl und Prüfung an.
- Das gesamte Tool validieren. Prüfung der Greifkraft oder der Prozessleistung, der Bewegung, des Energieverlusts, des Verhaltens von Schläuchen und Kabeln, der Wartungszugänglichkeit und der Sicherheitsfunktionen.
“Der Begriff ”Endeffektor“ umfasst weit mehr als nur einen Parallelgreifer. Dabei kann es sich um ein Vakuumwerkzeug, eine Schweißbrennerhalterung, einen Dosierkopf, eine Entgratspindel, einen Prüfsensor, eine Schraubvorrichtung, einen Werkzeugwechsler oder eine multifunktionale Endeffektorbaugruppe handeln. Jede Aufgabe stellt unterschiedliche Anforderungen hinsichtlich Genauigkeit, Steifigkeit, Wärmeentwicklung, Verunreinigungen und Wartung.
Erfassen Sie das Robotermodell und die Handgelenksschnittstelle, die Nenn- und dynamischen Belastungsgrenzen, die Werkstückmasse und deren Schwankungen, den Werkzeugmittelpunkt, den Schwerpunkt, die maximalen Beschleunigungen, die Prozesskräfte, den Einschaltzyklus, Kollisionsszenarien, die Versorgungsdrücke und die elektrischen Anschlüsse. Geben Sie gegebenenfalls Anforderungen hinsichtlich Temperatur, Staub, Feuchtigkeit, Chemikalien, Lebensmitteln oder Reinräumen an.
Trennen Sie die Werkzeugleistung von der Roboterleistung. Eine präzise Adapterplatte kann zwar die Ausrichtung gewährleisten, doch die Roboterkalibrierung, die Gelenksteifigkeit, die Traglast, die Steuerung und die Prozesskräfte beeinflussen weiterhin den erzeugten Werkzeugweg. Definieren Sie die Abnahmekriterien auf der Ebene der Bauteile, der montierten Werkzeuge und der Roboterzelle.
Erstellen Sie eine Komponenten-Prozess-Matrix
| Komponente | Kritische Funktionen | Mögliche Route | Wichtige Bedienelemente |
|---|---|---|---|
| Roboter-Adapterplatte | Mittelpunkte, Uhren und Übertragungen werden vom Handgelenk geladen | CNC-bearbeitete Platte, Rohling oder fast endkonturierter Rohling | Führungsbohrung, Stirnfläche, Schraubenkreis, Passstift/Ausrichtung und Dicke |
| Werkzeugrahmen | Hält die Positionen von Saugnapf, Greifer oder Prozesskopf während der Bewegung aufrecht | Bearbeitete Platte, Strangpresskonstruktion oder Fertigungskonstruktion | Bezugssysteme, Steifigkeit, Gelenkverschiebung, Ebenheit und Massenverteilung |
| Greiferkörper | Führt die Backen und enthält den Stellantrieb oder pneumatische Leitungen | Bearbeitung von Rohlingen, Strangpressen plus CNC oder Druckguss plus CNC | Ausrichtung der Führungsschienen, Bohrungsform, Dichtflächen und Unversehrtheit der Anschlüsse |
| Individuell angepasste Finger | Erfasst und lokalisiert das Werkstück | CNC-Bearbeitung von Stangen oder Blechen | Kontaktgeometrie, Paarsymmetrie, Befestigungsbezugspunkt und Kantenbeschaffenheit |
| Vakuumverteiler | Verteilt das Vakuum und stützt die Saugnäpfe | Gedrehter Block, Strangpressprofil mit Einsätzen oder Gusskörper | Durchgangsgrenze, Gewinde, Abdichtung, Sauberkeit und Dichtheitsprüfung |
| Sensorhalterung | Behält Zielabstand und -ausrichtung bei | Bearbeitete Platte, gebogenes Blech oder Strangpressprofil | Befestigungsbezugspunkt, Steifigkeit, Einstellbarkeit und Kabelabstand |
| Schutz oder Abdeckung | Schützt Benutzer, Kabel und interne Komponenten | Aus Blech gefertigte, extrudierte oder geformte nichtmetallische Teile | Kanten, Zugänge, Aufprall, Befestigungselemente und Interferenzhüllkurve |
Die Matrix behält die Präzision auch dort bei, wo sich ihre Funktion ändert. Eine Sensorhalterung benötigt möglicherweise eine kontrollierte Referenzfläche, während ihr Außenprofil mit großzügigen Toleranzen ausgeführt sein kann. Bei einer Zierblende ist möglicherweise eine Kontrolle des Erscheinungsbilds erforderlich, jedoch keine präzise Bohrung.
Verwenden Sie den Roboterflansch gemäß den geltenden Spezifikationen.
ISO 9409-1:2004 legt die Hauptabmessungen, die Bezeichnung und die Kennzeichnung für mechanische Schnittstellen mit kreisförmigen Platten fest. Sie unterstützt die Austauschbarkeit und Ausrichtung von manuell montierten Endeffektoren. Sie definiert weder die gesamte Kupplungsvorrichtung noch legt sie eine Tragfähigkeit fest. NISTs Workshop zur Bewertung der Genauigkeit und Leistung von Robotern veranschaulicht, warum die Geometrie der Schnittstelle und die gemessene Systemleistung zwei getrennte Fragen bleiben müssen.
Besorgen Sie sich die vom Roboterhersteller bereitgestellte Zeichnung des gesteuerten Handgelenks und überprüfen Sie die entsprechende Flanschbezeichnung, die Vorsteuerung, das Schraubenlochbild, die Ausrichtung, den Eingriff der Befestigungselemente sowie die Kabel- oder Versorgungsöffnungen. Prüfen Sie, ob sich zwischen dem Handgelenk und dem Adapter ein Werkzeugwechsler, ein Kraft-Drehmoment-Sensor oder eine Nachgiebigkeitseinheit befindet.
Dimensionieren Sie den Adapter für die tatsächliche Kraft- und Momentkurve. Das standardisierte Muster legt die Geometrie fest, während Werkstoff, Dicke, Vorspannung der Befestigungselemente, Reibung an der Verbindung, Dübel und lokale Steifigkeit bestimmen, wie die Baugruppe die Last aufnimmt.
Die Bezugspunktkette „Werkzeugmittelpunkt“ abbilden
Die Flanschfläche und der Führungsstift des Roboters bilden in der Regel den Anfang der Bezugspunktkette. Von dort aus sorgen Adapterplatten, Werkzeugwechsler, Sensoren, Rahmen, Greiferkörper und Greiferfinger jeweils für Variationen in der Schnittstelle. Ermitteln Sie, welche Flächen zur Positionierung dienen, welche Befestigungselemente zum Festklemmen verwendet werden und welche Merkmale die Drehung steuern.
Steuern Sie jede Komponente in einem funktionalen Bezugssystem. Eine breite Montagefläche kann als Primärbezug dienen, ein Führungs- oder Passstiftpaar kann die Positionierung in der Ebene festlegen, und ein Ausrichtungsmerkmal kann die Drehung ausschließen. Vermeiden Sie es, Passschrauben zur präzisen Positionierung einzusetzen, es sei denn, die Konstruktion und der Aufbau lassen dies ausdrücklich zu.
Berechnen Sie den Worst-Case-Fall oder die statistische Akkumulation gemäß den Projektrichtlinien. Berücksichtigen Sie dabei die Ebenheit der Platte, das Führungsspiel, die Position der Passstifte, das Spiel der Befestigungselemente, das Verrutschen der Verbindung, die Fingerbefestigung und die Werkstückabweichungen. Nutzen Sie die Roboterkalibrierung ausschließlich zur Korrektur von verbleibenden Systemfehlern und nicht dazu, einen instabilen mechanischen Aufbau zu kaschieren.
Masse, Schwerpunkt und Trägheitsmoment berechnen
Jedes Gramm am Handgelenk wirkt sich auf die Belastungssituation des Roboters aus, insbesondere wenn es weit vom Flansch entfernt liegt. Geben Sie die Gesamtmasse, die Koordinaten des Schwerpunkts und die Trägheitsdaten in dem vom Roboterhersteller vorgegebenen Koordinatensystem an. Berücksichtigen Sie dabei das Werkstück, Schläuche, Kabel, Armaturen und den Werkzeugwechsler.
Reduzieren Sie die Masse zunächst dort, wo dies einen nützlichen Hebeleffekt hat: an abgesetzten Abdeckungen, Fingern und langen Rahmenelementen. Erhalten Sie das Material im Bereich der Flansche, der strukturellen Verbindungen, der Antriebsbefestigungen und der Lastpfade. Große Innenhohlräume können zwar die Masse verringern, führen jedoch zu einer Verlängerung der Bearbeitungszeit, zu Bewegungen der dünnen Wände und zu Schwierigkeiten bei der Reinigung.
Überprüfen Sie nach der Gewichtsreduzierung erneut die Steifigkeit und das Eigenfrequenzverhalten. Ein leichter Rahmen, der sich unter Beschleunigung durchbiegt, kann den Werkzeugmittelpunkt verschieben, selbst wenn alle unbelasteten Maße die Prüfung bestehen.
Entwerfen Sie Adapterplatten für eine reproduzierbare Montage
Verwenden Sie eine durchgehende, zugängliche Sitzfläche und eine Führungsvorrichtung oder ein geeignetes Positionierungssystem. Sorgen Sie für einen ungehinderten Zugang für Schraubenschlüssel und Werkzeuge, einen ausreichenden Gewindeeingriff, einen sicheren Abstand zu den Kanten und ein festgelegtes Anzugsdrehmoment. Achten Sie darauf, dass die Köpfe der Befestigungselemente nicht mit benachbarten Sensoren oder beweglichen Teilen kollidieren.
Überwachen Sie die Ebenheit der Flächen sowie die Lage der Führungsfläche im Verhältnis zu den Flächen und den Passmarken. Verfügt der Adapter über Schnittstellen auf beiden Seiten, ordnen Sie diese einem einheitlichen Bezugssystem zu. Eine Platte kann zwar die Dickenvorgaben erfüllen, das Werkzeug jedoch dennoch aus der Ausrichtung bringen, wenn die gegenüberliegenden Flächen nicht kontrolliert werden.
Bei automatischen Werkzeugwechslern sind die Vorgaben des Herstellers des Werkzeugwechslers hinsichtlich Master-/Werkzeugplatte, Verriegelungsmechanismus und Definition des Versorgungsmoduls zu beachten. Es darf kein ISO-Flanschmuster in die Kupplung des Werkzeugwechslers kopiert und davon ausgegangen werden, dass dadurch Haltekraft, Wiederholgenauigkeit oder ausfallsicheres Verhalten gewährleistet sind.
Herstellung von Greiferkörpern mit Führungs- und Dichtungsfunktionen
Ein pneumatischer oder elektrischer Greiferkörper kann Führungsschienen, Kolbenbohrungen, Lager, Backenträger und Endanschläge positionieren. Legen Sie fest, welches Element die Backenbewegung bestimmt, und halten Sie die gepaarten Führungselemente innerhalb des funktionalen Bezugssystems ausgerichtet.
Der Bohrungsdurchmesser allein bestimmt nicht die Konizität, Rundheit, Geradheit oder Oberflächenbeschaffenheit. Dichtungsnuten müssen hinsichtlich Breite, Tiefe, Eckenradius, Zustand der Stege und Einlaufbereich auf die ausgewählte Dichtung abgestimmt sein. Querbohrungen erfordern eine geplante Verschlussmethode und ausreichend Material um die Öffnungen herum.
Die Dichtungs- und Führungselemente der Maschine müssen erst so spät wie möglich angebracht werden, um sie vor einer späteren Verformung zu schützen. Entgraten Sie die Kreuzungspunkte der Durchgänge, ohne die Dosierkanten zu beschädigen. Reinigen und überprüfen Sie den inneren Strömungsweg vor der Montage.
Entwerfen Sie individuelle Finger anhand des Werkstückkontakts
Die Geometrie der Finger sollte das Bauteil vorhersehbar und ohne Beschädigung fixieren. Definieren Sie Kontaktflächen, Aufnahmemöglichkeiten, Riffelungen oder nachgiebige Einsätze unter Berücksichtigung des Werkstückmaterials, der Oberflächenbeschaffenheit, zulässiger Abdrücke, Maßabweichungen und zu erwartender Verunreinigungen.
Die Befestigungsfläche sollte reproduzierbar sein und sich vom Werkstückkontakt unterscheiden. Austauschbare Finger sollten mit Passstiften, Ansätzen oder anderen Formschlüssen versehen sein, wenn der Spielraum der Schrauben zu unzulässigen Abweichungen führen würde. Fügen Sie Einlaufleisten hinzu, die das Werkstück ohne scharfe Kanten führen.
Dünne, lange Finger verstärken die Durchbiegung und die Aufprallbelastung. Nutzen Sie, sofern es die Aufgabe zulässt, Querschnittstiefe, Versteifungsrippen oder eine kürzere Spannweite. Simulieren Sie die tatsächlichen Greif- und Beschleunigungsbelastungen und überprüfen Sie anschließend die Haltekraft sowie den Zustand des Werkstücks anhand repräsentativer Teile.
Vakuum- und Pneumatikleitungen sicher integrieren
Erfassen Sie vor der Bearbeitung die Zu-, Ab-, Unterdruck-, Entlüftungs- und Sensorkanäle. Trennen Sie die Kanäle mit ausreichend Material, um Druckschwankungen und Fertigungstoleranzen auszugleichen. Vermeiden Sie es, dass der Bohrer in Befestigungsgewinde oder Sichtflächen durchdringt.
Legen Sie Anschlüsse, Stecker, Dichtmittel, O-Ringe, Gewindeverbindung und die Grenzen der Dichtheitsprüfung fest. Eine Zeichnungsangabe wie “dicht” ist ohne Angaben zu Medium, Druck- oder Vakuumniveau, Dauer, Stabilisierung und Abnahmekriterien unvollständig. Berücksichtigen Sie das eingeschlossene Volumen und die Reaktionszeit, insbesondere wenn schnelle Aufnahmezüge entscheidend sind.
Sorgen Sie für einen Abfluss oder einen Zugang zur Reinigung an Stellen, an denen im Prozess Flüssigkeiten oder Partikel austreten können. Vergewissern Sie sich, dass das Material und die Dichtungen mit dem Gas, dem Schmiermittel, dem Reinigungsmittel und der Temperatur verträglich sind. Der Anlagenplaner muss die gespeicherte pneumatische Energie und das Druckabfallverhalten bewerten.
Schützen Sie Sensoren, Kabel und Schläuche
Bringen Sie Präsenzsensoren, Kameras, Kraft-Drehmoment-Sensoren und Schalter an stabilen Bezugspunkten an, die bei Bedarf justiert werden können. Achten Sie darauf, dass Halterungen nicht in den Kollisionsbereich gelangen, und sichern Sie Kabelstecker gegen wiederholtes Biegen.
Verlegen Sie Schläuche und Kabel so, dass sie den gesamten Bewegungsbereich des Gelenks abdecken, einschließlich Werkzeugwechsel und Wartungspositionen. Sorgen Sie für ausreichende Biegeradien, Zugentlastung und Abriebschutz. Klemmen sollten die Leitungen fixieren, ohne Schläuche zu quetschen oder Präzisionssensorgehäuse zu belasten.
Mit gefrästen Kanälen und Abdeckungen lassen sich Versorgungsleitungen ordnungsgemäß verlegen; vermeiden Sie jedoch scharfe Innenkanten und unzugängliche Quetschstellen. Stellen Sie sicher, dass sich die Abdeckungen entfernen lassen, ohne kalibrierte Komponenten zu beeinträchtigen.
Behandeln Sie die Sicherheit von Endeffektoren als Systemanforderung
ISO/TR 20218-1:2018 enthält Sicherheitsleitlinien für die Konstruktion, Herstellung und Integration von Endeffektoren, die in Robotersystemen zum Einsatz kommen. ISO 10218-2:2025 befasst sich mit der Integration, Inbetriebnahme, dem Betrieb und der Wartung von industriellen Roboteranwendungen und -zellen innerhalb ihres Geltungsbereichs. Die Konstruktionsprüfung muss die Einrichtung, Prüfung, Einstellung und Wartung sowie den normalen automatischen Betrieb umfassen. Das NIST Rahmenkonzept zur Leistungsbewertung von Robotersystemen zeigt den Nutzen festgelegter Kennzahlen und Systemmodelle für die Bewertung integrierter Aufgaben auf.
Bei der Risikobewertung müssen scharfe Kanten, Quetsch- und Scherzonen, herausgeschleuderte Werkstücke, herabfallende Lasten, das Lösen von Werkzeugen, gespeicherte Energie, heiße Oberflächen, Prozessgefahren und vorhersehbare Fehlbedienungen berücksichtigt werden. Diese Anforderungen können sich auf Schutzvorrichtungen, Rückhaltevorrichtungen, die Energieabschaltung und den Zugang für Inspektionen auswirken.
Ein Werkstoffzertifikat oder ein Maßprotokoll für ein Aluminium Bauteil bescheinigt nicht die Eignung des Endeffektors oder der Roboterzelle. Lassen Sie die montierten Werkzeuge und Schutzvorrichtungen in der vorgesehenen Anwendung gemeinsam mit dem zuständigen Integrator validieren.
Die Überprüfung des NIST bezüglich Bewertung und Vergleich von Industrierobotern erläutert den Nutzen einheitlicher Maßstäbe und Prüfverfahren zur Charakterisierung von Leistungsfähigkeiten. Setzen Sie dieses Prinzip in aufgabenspezifische Abnahmetests für den montierten Endeffektor um.
Wählen Sie eine Aluminiumlegierung aus der vollständigen Anforderungsliste aus
Berücksichtigen Sie Festigkeit, Ermüdung, Steifigkeit, Geometrie, Bearbeitbarkeit, Eigenspannungen, Korrosion, das Anodisierungsverhalten, das thermische Verhalten, den Kontaktverschleiß und die Materialverfügbarkeit. Eine hohe Nennfestigkeit gleicht ungünstige Lastwege nicht aus, und Aluminiumlegierungen weisen im Vergleich zu ihren Festigkeitsunterschieden einen ähnlichen Elastizitätsmodul auf.
Bearbeitete Platten oder Rohlinge ermöglichen schnelle Konstruktionsänderungen. Spannungsentlastetes Material kann die Stabilität bei Rahmen mit zahlreichen Aussparungen verbessern. Strangpresslegierungen eignen sich für Schienen und sich wiederholende Profile. Gusslegierungen eignen sich für integrierte Gehäuse, weisen jedoch ein anderes mechanisches Verhalten und andere Oberflächenbeschaffenheiten auf.
Nutzen Sie BAOSONGs Leitfaden zur Auswahl von Aluminiumlegierungen, Vergleich zwischen 6061 und 6063 Und Vergleichsübersicht: 6061-T6 und 7075-T651 als Ausgangspunkte und legen Sie dann die genaue Legierung und den Härtegrad für das Werkzeug fest.
Wählen Sie den Fertigungsweg anhand der Geometrie und des Volumens aus
| Route | Der beste Ausgangspunkt | Wichtigste Vorteile | Technische Grenzen |
|---|---|---|---|
| CNC-Bearbeitung | Prototypen, Kleinserien und Präzisionsschnittstellen | Schnelle Iteration, lokale Genauigkeit und flexible Geometrie | Materialabtrag, Werkzeugreichweite, Anzahl der Rüstvorgänge und Taktzeit |
| Extrusion plus CNC | Schienen, Träger, Verteilergehäuse und sich wiederholende Abschnitte | Integrierte Nuten/Vorsprünge mit reduzierter Zerspanung | Konstanter Querschnitt, Werkzeugkosten und Profiltoleranzen |
| Druckguss plus CNC | Greiferkörper und Abdeckungen mit konstantem Volumen | Integrierte Rippen, Durchgänge, Vorsprünge und dünne Wände | Werkzeugkosten, Formschräge, Porosität, Legierung und Kosten für Konstruktionsänderungen |
| Blechbearbeitung | Schutzvorrichtungen, Ablagen und breite, leichte Konstruktionen | Geringes Gewicht, skalierbare Hülle und überschaubare Werkzeugkosten | Abweichungen bei Biegung und Schweißnaht, Kantensicherheit und Steifigkeit der Verbindung |
Eine hybride Bauweise führt häufig zum besten Ergebnis. Vergleichen Sie die gängige Fertigungsweise unter Berücksichtigung von Werkzeugen, Nachbearbeitung, Fügen, Endbearbeitung, Prüfung und dem Risiko von Nachbesserungen. Der Leitfaden von BAOSONG zu Extrusion, CNC-Bearbeitung und Druckguss erweitert diesen Vergleich.
Wenden Sie CNC-Konstruktionsregeln an, um Zeit und Risiken zu reduzieren
Verwenden Sie Standard-Werkzeugzugänge, praktische Innenradien und Taschentiefen und vermeiden Sie dünne Wände, die keinen tragenden Zweck erfüllen. Sorgen Sie dafür, dass Fräser und Messtaster Zugang zu kritischen Flächen haben. Trennen Sie kosmetische Oberflächen von hochpräzise bearbeiteten Strukturen, sofern dies beide Prozesse vereinfacht.
Planen Sie, welche Merkmale zu einer Aufspannung gehören. Durch die Bearbeitung des Flanschanschlags, der Bezugsfläche und der kritischen Passbohrungen in einer kontrollierten Ausrichtung kann deren zueinander bestehendes Verhältnis gewahrt werden. Mit mehrachsiger Positionierung lassen sich schräg angeordnete Bohrungen und mehrere Flächen bearbeiten, doch die Maschinenkalibrierung, Drehfehler, die Werkstückspannung und der Werkzeugüberstand spielen weiterhin eine Rolle.
Rezension Kostengünstigere Konstruktion von CNC-Teilen, Mehrachsige Aluminiumbearbeitung und praktisch CNC-Toleranzen für Aluminium vor der Veröffentlichung.
Dünne Wände und leichte Vertiefungen kontrollieren
Lange Rahmen und Einsteckplatten können beim Schneiden vibrieren, sich beim Lösen der Klemmen verschieben und nach der Endbearbeitung oder Montage Verformungen aufweisen. Gestalten Sie Querschnittsübergänge fließend, verwenden Sie Versteifungsrippen entlang der Belastungswege und lassen Sie Material um Gewindeverbindungen, Dübel und Befestigungspunkte für Antriebe herum stehen.
So weit wie möglich symmetrisch vorbearbeiten und an kritischen Flächen Material für die Endbearbeitung stehen lassen. Spannvorrichtungen verwenden, die das Teil stützen, ohne es flach zu zwingen. Wenn der Endeffektor im montierten oder eingespannten Zustand geprüft wird, sind die Befestigungselemente, das Anzugsmoment und die Reihenfolge festzulegen.
Optimieren Sie nicht nur die Masse der Komponente. Hinzugefügte Aussparungen können die Bearbeitungszeit verlängern und die Reinigungsfreundlichkeit beeinträchtigen, während sie nur eine geringe Einsparung bei der Robotertreue bewirken, wenn sie nahe am Handgelenk liegen. Bewerten Sie die Massenverteilung und die Gesamtkosten.
GD&T anhand der Funktion festlegen
Verwenden Sie Maßangaben für Passungen, Formangaben, wenn die lokale Form von Bedeutung ist, Angaben zu Ausrichtung und Position für bezugsbezogene Schnittstellen sowie Rundlaufangaben, wenn das Drehverhalten relevant ist. Vermeiden Sie eine allgemeine Angabe von ±0,01 mm in der gesamten Zeichnung; dies kann zu einer Überregulierung von Spielmaßen führen und dennoch eine kritische Flanschbeziehung außer Acht lassen.
ASME Y14.5-2018 (R2024) legt Symbole und Regeln für die Darstellung von GD&T fest. Wählen Sie den Zeichnungsstandard, das Bezugssystem, die Modifikatoren und die Auslegung der Prüfkriterien einheitlich aus.
Definieren Sie die Endzustandsanforderung. Durch Eloxieren, den Einbau von Buchsen, die Vorspannung von Befestigungselementen und geklebte Auflagen können sich Abmessungen oder Geometrie ändern. Wenn ein funktionales Merkmal nach der Endbearbeitung und Montage akzeptiert wird, geben Sie diese Anforderung direkt an.
Oberflächenbearbeitung, Verschleißflächen und elektrische Kontakte
Das Eloxieren kann das Korrosions- und Verschleißverhalten verbessern und für ein kontrolliertes Erscheinungsbild sorgen, verändert jedoch die Abmessungen und den elektrischen Kontakt. Maskieren Sie Positionierbohrungen, Massepfade, Dichtflächen, Klebeflächen und Gewinde, sofern die Konstruktion andere Bedingungen erfordert. Platzieren Sie Halterungsspuren in zugelassenen Bereichen.
Verwenden Sie austauschbare Kontaktelemente aus Stahl, Polymer oder gehärtetem Material an Stellen, an denen die Backen wiederholt Abrieb ausgesetzt sind. Vermeiden Sie es, dekorative Eloxierungen als undefinierte Auflagefläche zu nutzen. Legen Sie gegebenenfalls die Art der Beschichtung, Farbe, Struktur, Dicke oder Klasse sowie Dichtungseigenschaften, zulässige Abweichungen und genehmigte Muster fest.
BAOSONGs eloxiertes Aluminium Und Oberflächenbearbeitung Diese Seiten liefern Informationen zum Prozesskontext. Stimmen Sie die Endbearbeitung vor der Bestellung von Teilen auf die Toleranz- und Montageanforderungen ab.
Die Bauteile reinigen, zusammenbauen und schützen
Entfernen Sie Späne und Schleifmittel aus Vakuumkanälen, Gewindebohrungen, Führungstaschen und Sensorkammern. Legen Sie die Reinheitsanforderungen entsprechend dem Prozessrisiko fest: Ein allgemeiner Industriegreifer, ein Lackierwerkzeug, ein optischer Prüfkopf und ein Werkzeug für den Kontakt mit Lebensmitteln erfordern unterschiedliche Kontrollmaßnahmen.
Verwenden Sie zugelassene Befestigungsmittelklassen, Sicherungsmethoden, Schmiermittel oder Gewindebehandlungen sowie die vorgeschriebenen Anzugsmomente und Montagereihenfolgen. Verhindern Sie, dass durch die Verwendung unterschiedlicher Befestigungsteile galvanische oder betriebliche Probleme entstehen. Halten Sie kritische Montageparameter fest, bei denen bei einem Austausch vor Ort die Ausrichtung wiederhergestellt werden muss.
Schützen Sie die fertigen Oberflächen mit sauberen Trennlagen und speziell dafür vorgesehenen Schalen. Verschließen Sie die Pneumatikanschlüsse und schützen Sie Steuerelemente, Dübel und scharfe Kanten während des Transports. Die Verpackung darf keine Feuchtigkeit einschließen oder Kleberückstände auf den Kontaktflächen hinterlassen.
Die Inspektion an die Anforderung anpassen
| Erfordernis | Mögliche Vorgehensweise | Testbedingung | Es sind weitere Nachweise erforderlich |
|---|---|---|---|
| Flanschführung und Flanschfläche | Koordinatenmessmaschine (CMM), Bohrungsmessung und Oberflächenmessverfahren | Endbearbeitung, angegebene Tragfähigkeit und Referenztemperatur | Prüfung des Mittelpunkts eines montierten Werkzeugs |
| Dübel- und Lochmuster | Koordinatenmessmaschine (CMM) oder Vorrichtung zur Funktionsprüfung | Realisierung funktionaler Bezugspunkte | Montage- und Austauschversuch |
| Kiefer-/Kontaktstelle | Koordinatenmessgerät (CMM), optisch oder spezielle Halterung | Vorgeschriebener Zustand (offen/geschlossen) und Vorspannung | Repräsentativer Test zur Werkstückhalterung |
| Integrität der Passage | Druck-, Vakuum-, Durchfluss- oder Dichtheitsprüfung | Festgelegtes Medium, Niveau, Dauer und Rahmenbedingungen | Zyklusantwort im zusammengebauten Werkzeug |
| Rahmenverformung | Belastungsvorrichtung, Anzeigegeräte oder optische Messung | Vorgeschriebene Kraft/Moment und Befestigung | Validierung dynamischer Roboterbewegungen |
| Massenmerkmale | Maßstab und Methode des Schwerpunkts/Trägheitszentrums | Komplettes Werkzeugset mit Zubehör und Befestigungsmaterial | Eingabe der Roboterkonfiguration und Bewegungsversuch |
Das NIST-Papier zum Thema Unsicherheit bei der Dimensionskalibrierung erläutert, dass eine Messung eine Schätzung mit einer Unsicherheit ist. Verwenden Sie kalibrierte Geräte, eine geeignete Auflösung, definierte Messbedingungen und eine Unsicherheit, die der Akzeptanzentscheidung angemessen ist.
Den zusammengebauten Endeffektor überprüfen
Prüfung der Greif- oder Prozesskraft, der Werkstückhaltung, der Stabilität des Werkzeugmittelpunkts, der strukturellen Durchbiegung, der pneumatischen Ansprechzeit, der Sensorfunktion, des Kabelverhaltens, der Temperatur sowie der Betriebszyklen. Verwenden Sie repräsentative Werkstücke über deren zulässigen Schwankungsbereich hinweg und unter Berücksichtigung des vorgesehenen Bewegungsprofils des Roboters.
Berücksichtigen Sie je nach den Anforderungen der Risikobewertung den Ausfall von Luft, Strom oder Steuersignalen. Überprüfen Sie die Verriegelung beim Werkzeugwechsel und die Anschlüsse an die Versorgungsleitungen, die Sicherung der Befestigungselemente, die Schutzvorrichtungen sowie die Wiederherstellung nach Störungen. Halten Sie die getestete Konfiguration fest und überwachen Sie Änderungen am Steuerungskonzept, die sich darauf auswirken können.
Die Maßtoleranz der Komponenten trägt zur Fertigungsqualität bei. Der Systemintegrator ist weiterhin dafür verantwortlich, den Endeffektor, den Roboter, die Anwendung und die Sicherheitsvorrichtungen gemeinsam zu bewerten.
Verwenden Sie diesen Fertigungsablauf
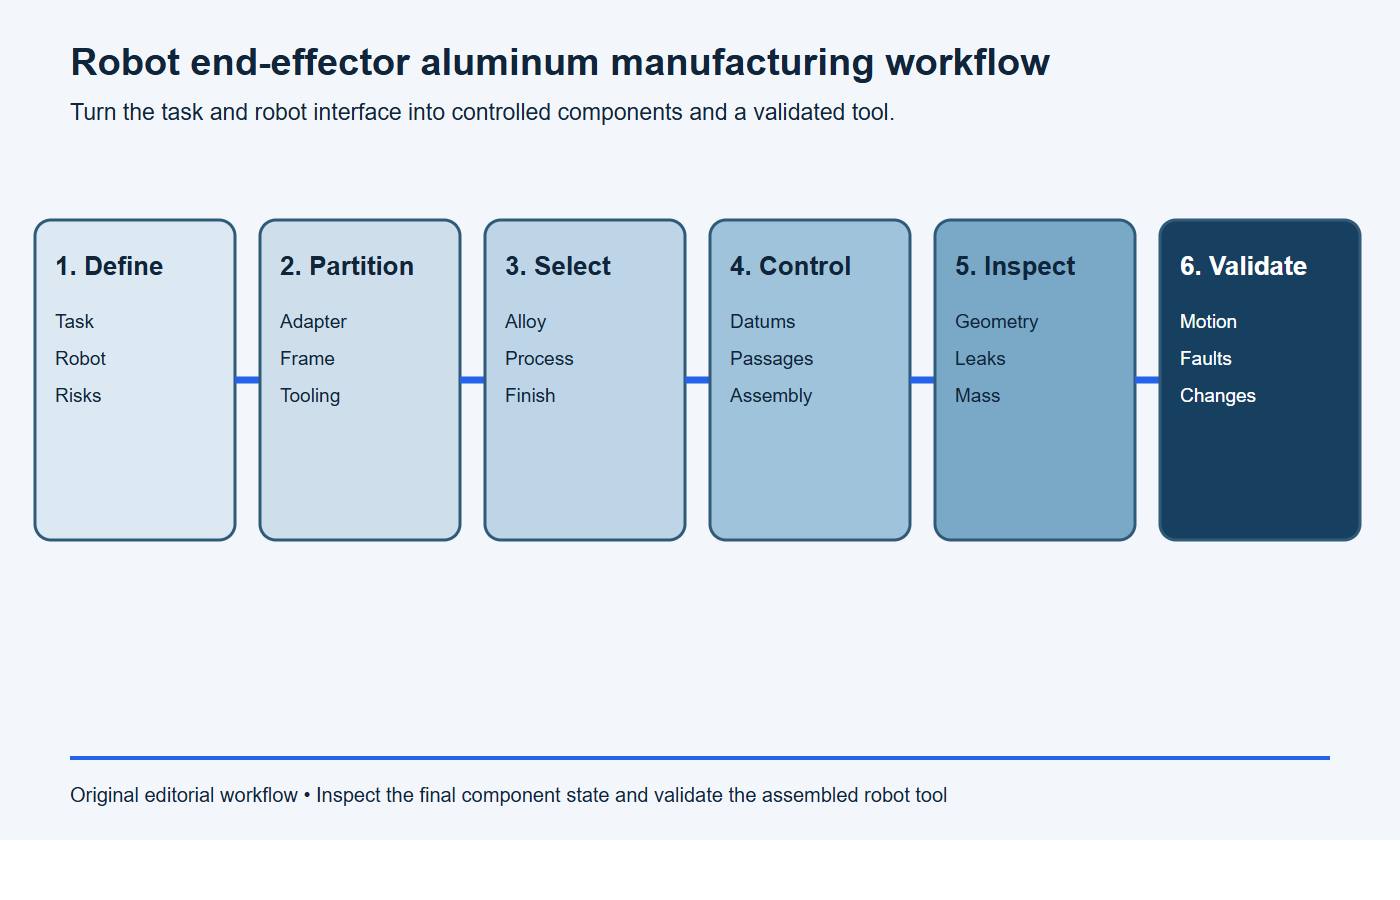
- Definition: Aufgabe, Werkstück, Roboter, Lasten, Versorgungsleitungen, Umgebung und Risiken.
- Partition: Adapter, Rahmen, Greifer, Finger, Verteiler, Sensoren und Schutzvorrichtungen.
- Auswählen: Legierung, Rohform, Zerspanung, Strangpressen, Gießen oder Blechbearbeitung.
- Steuerung: Bezugspunkte, Toleranzen, Durchgänge, Oberflächenbeschaffenheit, Sauberkeit und Montage.
- Prüfen: Abmessungen im Endzustand, Leckagen, Masseneigenschaften und Dokumentation.
- Überprüfen: das montierte Werkzeug durch repräsentative Roboterbewegungen und Fehlerzustände.
Was sollte eine Angebotsanfrage enthalten?
Fügen Sie diesen Umfang in die Angebotsanfrage ein und fügen Sie das Modell der kontrollierten Baugruppe, die Bauteilzeichnungen, die Zeichnung des Roboterhandgelenks sowie die Angaben zur Risikobewertung als Anhang bei.
Umfang der Angebotsanfrage: Bitte unterbreiten Sie ein Angebot für [End-Effektor-Baugruppe oder Komponentenrevision] für [Prototypenmenge] und [Jahresvolumen]. Das Werkzeug führt [Aufgabe] an [Werkstückbereich] unter Verwendung von [Roboter und Werkzeugwechsler] bei [Kräfte, Traglast, Beschleunigung und Einschaltdauer] aus. Geben Sie die vorgeschlagene Komponentenaufteilung, die Aluminiumlegierungen, die Fertigungsverfahren, die Oberflächenbehandlungen, die Werkzeuge, den Stückpreis, die Lieferzeit und die Kapazität an. Geben Sie alle Annahmen und Abweichungen an.
Erforderliche Nachweise: Stellen Sie Materialrückverfolgbarkeit, Bauteil- und Baugruppenprüfung, Daten zu Masse und Schwerpunkt, Ergebnisse von Druckluft- oder Vakuumdichtheitsprüfungen, Aufzeichnungen zur Endbearbeitung, Reinheit, Erstmusterdokumentation, Verpackungskontrollen und Auslöser für Änderungsmeldungen bereit. Identifizieren Sie Validierungs- und Sicherheitsmaßnahmen für Roboterzellen, die außerhalb des Umfangs der Bauteilversorgung liegen.
- Abgestimmte 3D-Modelle, Maßzeichnungen und Baugruppenstruktur
- Robotermodell, Handgelenkzeichnung, Werkzeugwechsler und Sensorschnittstellen
- Werkstückbereich, Spann- oder Prozesskraft, Nutzlast und dynamische Belastungen
- Anforderungen an den Werkzeugmittelpunkt, den Schwerpunkt und die Trägheitsmomente
- Legierung, Härtegrad, Oberflächenbeschaffenheit, Maskierungsbereiche und optische Bereiche
- Funktionsbezugspunkte, kritische Passungen, GD&T und Endzustand
- Vakuum-/Pneumatik-Schaltpläne, Anschlüsse und Kriterien für die Dichtheitsprüfung
- Prototypen, Markteinführung und Jahresmengen mit erwarteten Anpassungen
- Prüfberichte, Rückverfolgbarkeit, Sauberkeit und Verpackung
- Zuständigkeiten für die Montage und die Anwendungsvalidierung
Stoppbedingungen: Die Endeffektorkomponenten sind noch nicht bereit zur Freigabe
Halten Sie die Werkzeugfertigung oder die Produktionsfreigabe an, falls einer der folgenden Punkte noch nicht geklärt ist.
- der Roboter, die Handgelenksschnittstelle, der Werkzeugwechsler oder die Komponentenversionen stimmen nicht überein;
- Nutzlast, Schwerpunkt, Trägheit, Beschleunigung oder äußere Belastungen fehlen;
- Die Bezugspunktkette „Werkzeugmittelpunkt“ und das Positionierungsverfahren sind nicht definiert;
- Die Akzeptanzkriterien für Greifkraft, Vakuum oder Prozesskraft sind nicht messbar;
- Das Verhalten von Schläuchen, Kabeln, Sensoren und Energiespeichern wurde nicht über den gesamten Bewegungsbereich hinweg untersucht;
- Für kritische Stellen, Dichtungen oder Querbohrungsverschlüsse fehlen Anforderungen hinsichtlich Reinigung und Dichtheitsprüfung;
- Der Endzustand, die Verschleißflächen, die Abdeckungen und die elektrischen Kontakte sind unklar;
- Die Bauteilprüfung dient als Nachweis für die Sicherheit des zusammengebauten Werkzeugs oder der Roboterzelle.
Legen Sie den Funktionsstapel fest, bevor die Fertigungsdetails festgelegt werden. BAOSONG kann Aluminium-Adapterplatten, Rahmen, Greiferkörper, Greiferfinger und Verteiler hinsichtlich Prozessauswahl, Werkzeugzugang, Verformung, Endbearbeitung und Prüfung begutachten. Verwenden Sie die Kontaktseite um eine technische Prüfung anhand von Zeichnungen zu beantragen.
Häufig gestellte Fragen
Ist die CNC-Bearbeitung für jedes Endeffektor-Bauteil aus Aluminium das beste Verfahren?
Nein. Das Verfahren ist flexibel einsetzbar für Prototypen und Präzisionsschnittstellen. Durch Strangpressen lassen sich wiederkehrende Schienen und Verteiler herstellen, durch Gussverfahren können Körper mit konstantem Volumen integriert werden, und durch Blechbearbeitung lässt sich die Masse von Schutzvorrichtungen und Rahmen reduzieren.
Beweist eine ISO 9409-1-Norm, dass der Adapter die Last tragen kann?
Nein. Die Norm legt die Geometrie der Verbindungsstellen innerhalb ihres Geltungsbereichs fest. Die Tragfähigkeit hängt weiterhin von der gewählten Verbindungsstelle, dem Werkstoff, der Dicke, den Befestigungselementen, der Vorspannung, der Ausführung der Verbindung und den Anwendungslasten ab.
Welche Aluminiumlegierung sollte für Greiferfinger verwendet werden?
Wählen Sie es anhand der Anforderungen hinsichtlich Fingerbelastung, Ermüdung, Steifigkeit, Geometrie, Verschleißschutz, Bearbeitung, Korrosion und Oberflächenbeschaffenheit aus. Kontaktflächen oder austauschbare Einsätze können wichtiger sein als die Wahl eines Aluminiums mit höchster Festigkeit.
Wie sollte der Werkzeugmittelpunkt gesteuert werden?
Erstellen Sie eine Bezugskette vom Roboterflansch über alle Adapter und Werkzeugschnittstellen bis hin zum Kontakt- oder Prozesspunkt. Nehmen Sie die mechanische Ausrichtung der Positionierungsmerkmale vor, messen Sie das montierte Werkzeug und kalibrieren Sie den verbleibenden Systemversatz.
Sollten die Maße von eloxierten Teilen vor oder nach der Endbearbeitung gemessen werden?
In der Zeichnung sollte der funktionale Endzustand angegeben werden. Kritische Passungen, Führungsflächen und Dichtflächen können abgedeckt oder nachbearbeitet werden, während andere Oberflächen nach dem Eloxieren akzeptiert werden können.
Kann ein CMM-Prüfbericht die Sicherheit des Endeffektors bestätigen?
Nein. Es werden die angegebenen Abmessungen überprüft. Die Sicherheit hängt außerdem von der Greifkraft, dem Energieverlust, den Schutzvorrichtungen, den Bedienelementen, der Integration, der Roboterbewegung, dem Werkstück und der vorhersehbaren Nutzung ab, was eine Bewertung auf Systemebene erfordert.
Empfohlene Downloads für die Konstruktion von CNC-Bearbeitungen
Nutzen Sie diese BAOSONG-Referenzen, um den Werkzeugzugang, die Geometrie der Merkmale, die praxistauglichen Toleranzen und die CNC-Prozessplanung vor der Freigabe zu verbessern.
- Leitfaden zur CNC-Bearbeitung von Aluminium (PDF)
- Leitfaden zum CNC-Fräsen: Taschen, Wände, Ecken und Werkzeugzugang (PDF)
- Leitfaden zur CNC-Drehbearbeitung: Durchmesser, Gewinde und konzentrische Merkmale (PDF)
- Leitfaden zu Toleranzen bei der CNC-Bearbeitung (Übersichtsblatt)
- Checkliste für die Konstruktion von Aluminiumteilen (bearbeitbare Excel-Datei)
Benötigen Sie Hilfe bei der Überprüfung eines bearbeiteten Teils oder einer Merkmalsgruppe? Kontaktieren Sie BAOSONG Precision.
